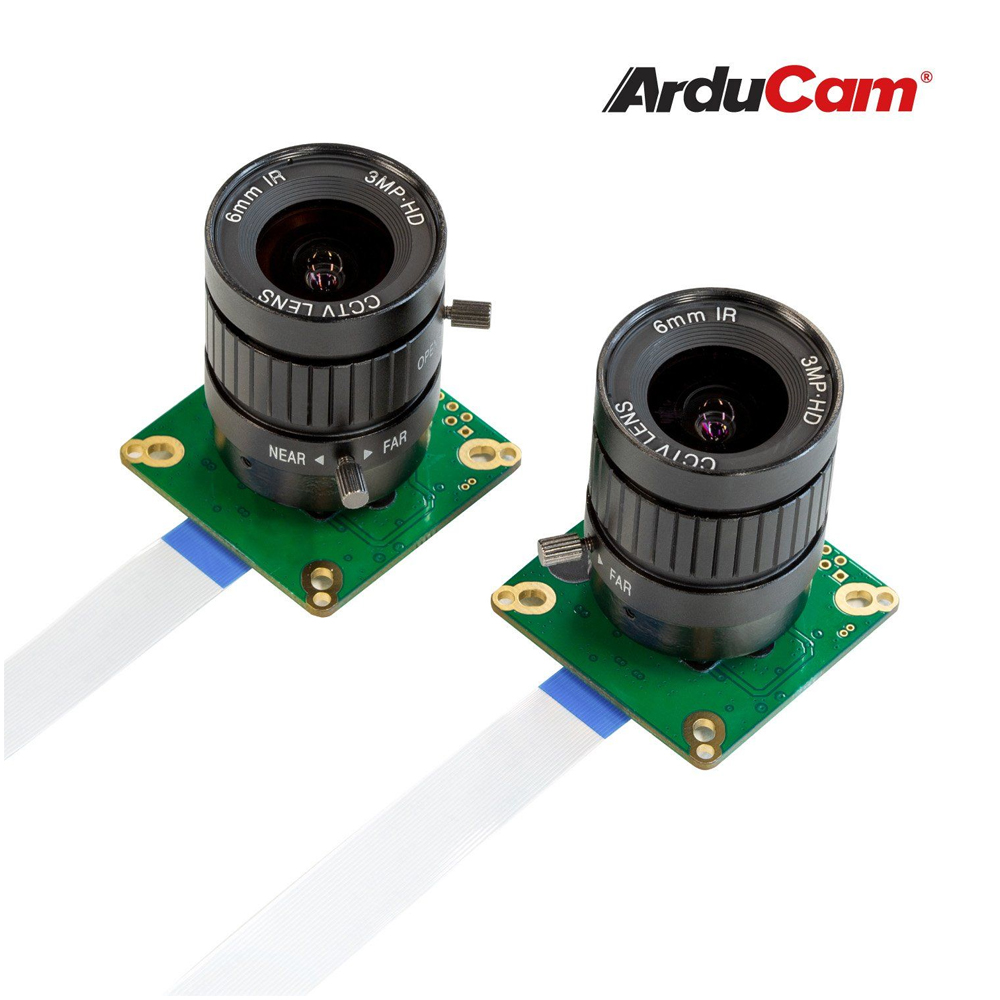
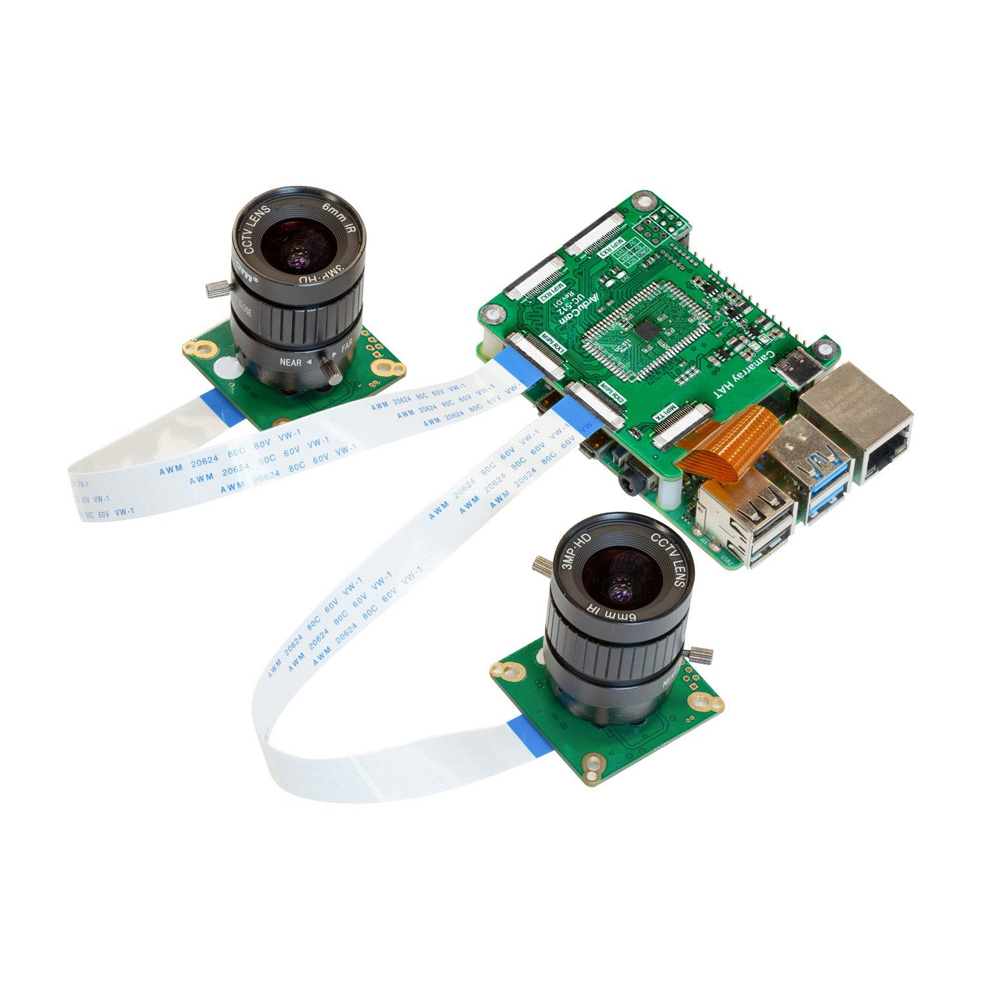
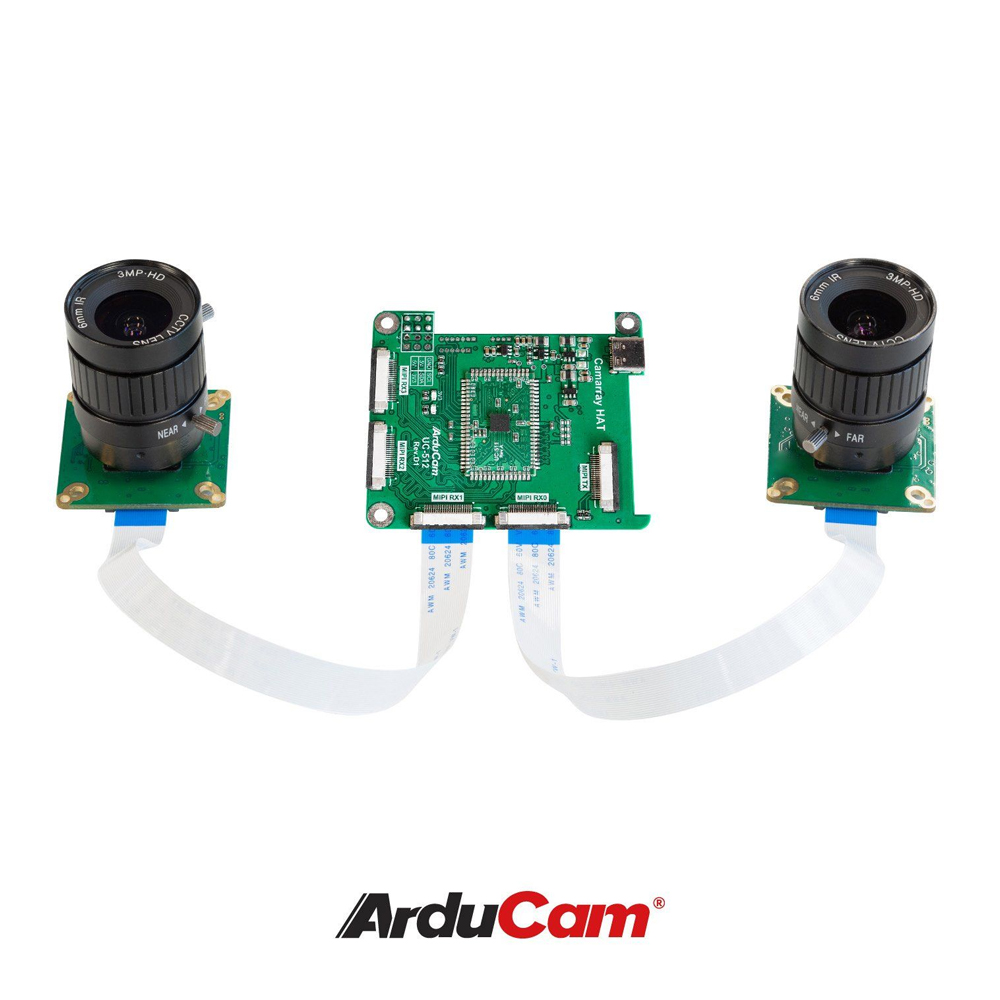
Комплект Arducam IMX477 предназначен для построения систем бинокулярного зрения на базе Raspberry Pi. В состав входят две отдельные камеры с объективами CS и плата аппаратной синхронизации, которая объединяет видеопотоки и подключается к компьютеру через интерфейс MIPI CSI-2. Оборудование применяется в робототехнике, отслеживании объектов, трёхмерных измерениях и реконструкции сцены.
Раздельное исполнение камер позволяет выбирать их взаимное расположение при сборке системы. В отличие от стереокамер с двумя сенсорами на общей плате, модули этого комплекта можно размещать с учётом геометрии конструкции и требуемых направлений наблюдения. Такой подход подходит для проектирования бинокулярной системы с несколькими степенями свободы, когда расположение камер определяется задачей и доступным местом установки.
Аппаратная синхронизация обеспечивает согласованное получение кадров с двух камер. Для синхронизации изображений не требуется дополнительное сопоставление по временным меткам. Эта функция используется при обработке стереопары, когда система анализирует одну сцену с двух точек наблюдения. Согласованные кадры служат исходными данными для приложений измерения глубины, пространственной реконструкции и наблюдения за перемещающимися объектами.
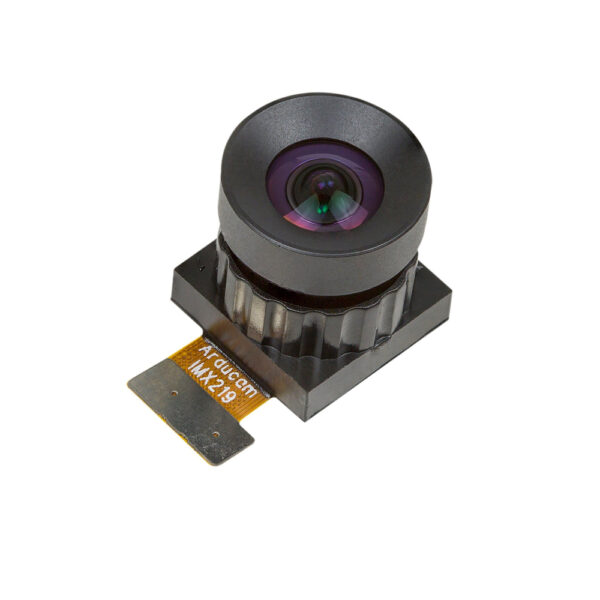
Каждая камера построена на сенсоре IMX477 с разрешением 4056 × 3040 пикселей, или 12,3 МП. Оптический формат сенсора составляет 1/2,3 дюйма при диагонали 7,857 мм. Камеры предназначены для съёмки в видимом свете и оснащены креплением CS. Размер отдельного модуля составляет 38 × 38 мм, что позволяет учитывать габариты каждой камеры отдельно при компоновке узла стереозрения.
Режим получения изображения зависит от используемого драйвера. С официальным драйвером предусмотрена съёмка 12-битного RAW с разрешением 2028 × 1522 пикселя и частотой 30 кадров/с. Драйвер Arducam поддерживает 8-битный RAW с объединённым разрешением 4056 × 2 × 3040 пикселей при 6 кадрах/с. Выбор режима задаёт соотношение пространственной детализации и частоты обновления для конкретного приложения.
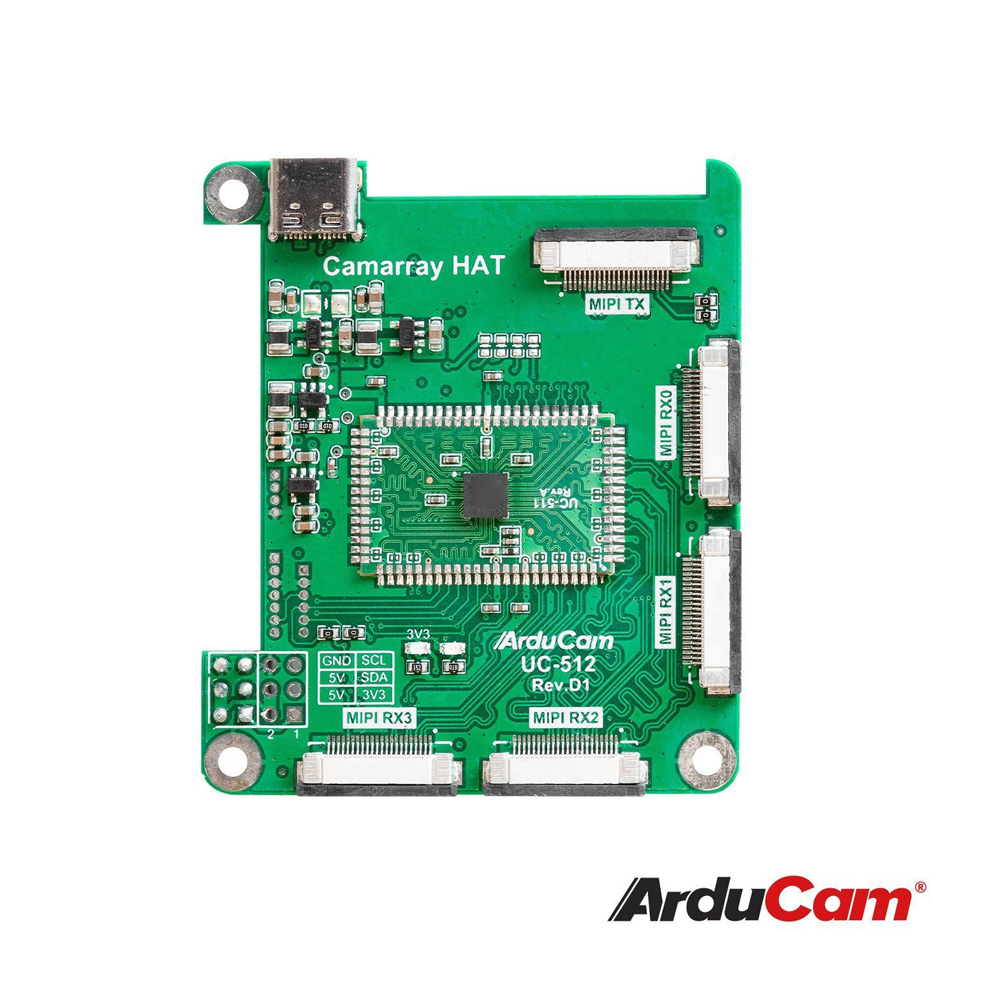
Плата синхронизации выполнена в форм-факторе Raspberry Pi HAT и имеет размеры 65 × 56 мм. Для подключения камер предусмотрены два входа MIPI, для передачи объединённых данных компьютеру используется один выход. Входы поддерживают одну или две линии передачи, выход работает с двумя линиями. Скорость составляет до 1 Гбит/с на линию, а формат выходных данных RAW8, RAW10 или RAW12 определяется входным форматом.
Помимо параллельного объединения изображений, плата поддерживает программное переключение каналов 0 и 1. Предусмотрена работа с командами Raspistill для предварительного просмотра и Raspivid для обработки. Для Pi-камер разрешением 5, 8 и 12,3 МП указана поддержка половинного разрешения. Также заявлена совместимость платы с камерами Arducam Pi разрешением до 16 МП.
Входящие в комплект объективы имеют фокусное расстояние 6 мм и максимальную диафрагму F1.2. Горизонтальный угол обзора составляет 65°, минимальная дистанция фокусировки равна 0,2 м. Эти параметры задают поле наблюдения и нижнюю границу рабочей дистанции при размещении камер относительно объектов. Крепление CS используется как на объективах, так и на камерных модулях.
При проектировании навигации робота комплект используется для получения двух согласованных изображений окружающего пространства. В задачах отслеживания стереопара обеспечивает наблюдение объекта с двух точек, а в измерительных приложениях служит основой для определения глубины сцены и трёхмерной реконструкции средствами обработки изображений. Для платы указана поддержка Raspberry Pi 3B, 3B+ и 4B. Подключение комплекта к Jetson Nano не поддерживается.
Технические характеристики
- Тип оборудования: комплект бинокулярного зрения
- Количество камер: 2
- Конструкция камер: отдельные модули с объективами CS
- Поддерживаемые платформы: Raspberry Pi 3B, 3B+, 4B
- Совместимость с Jetson Nano: не поддерживается
- Интерфейс подключения к Raspberry Pi: MIPI CSI-2
- Синхронизация кадров: аппаратная
- Форм-фактор платы синхронизации: Raspberry Pi HAT
- Количество интерфейсов MIPI на плате: 3, два входа и один выход
- Количество линий MIPI на входе: 1 или 2
- Скорость передачи на входе MIPI: до 1 Гбит/с на линию
- Количество линий MIPI на выходе: 2
- Скорость передачи на выходе MIPI: до 1 Гбит/с на линию
- Форматы выходных данных платы: RAW8, RAW10, RAW12, в зависимости от входного формата
- Поддерживаемые команды: Raspistill для предварительного просмотра, Raspivid для обработки
- Поддержка Pi-камер командами Raspistill и Raspivid: камеры 5, 8 и 12,3 МП с половинным разрешением
- Поддерживаемое разрешение камер Arducam Pi: до 16 МП
- Режимы работы с камерами: параллельное объединение, программное переключение каналов 0 и 1
- Размеры платы синхронизации: 65 × 56 мм
- Сенсор камеры: IMX477
- Оптический формат сенсора: 1/2,3 дюйма
- Диагональ сенсора: 7,857 мм
- Разрешение каждой камеры: 4056 × 3040 пикселей, 12,3 МП
- Спектральный диапазон камер: видимый свет
- Интерфейс каждой камеры: четырёхлинейный MIPI CSI-2
- Крепление объектива на камере: CS
- Видеорежим с официальным драйвером: 12-битный RAW, 2028 × 1522 пикселя при 30 кадрах/с
- Видеорежим с драйвером Arducam: 8-битный RAW, 4056 × 2 × 3040 пикселей при 6 кадрах/с
- Размеры каждого камерного модуля: 38 × 38 мм
- Оптический формат объектива: 1/2,3 дюйма
- Фокусное расстояние объектива: 6 мм
- Максимальная диафрагма объектива: F1.2
- Горизонтальный угол обзора объектива: 65°
- Крепление объектива: CS
- Заднее фокусное расстояние объектива: 7,53 мм
- Минимальная дистанция фокусировки объектива: 0,2 м
- Габариты объектива, диаметр × длина: 30 × 31 мм
- Масса объектива: 53 г